

Navigering i robotdammsugare – därför är det viktigare än du tror
En robotdammsugare navigerar med sensorer som kartlägger hemmet och upptäcker hinder. De vanligaste är LiDAR (en roterande laser som mäter avstånd och ger stabila kartor, även i mörker), kamera (känner igen föremål men behöver ljus) och 3D-strukturerat ljus (mäter höjd och form på små hinder framför roboten). De bästa robotarna kombinerar flera.
När man jämför robotdammsugare är det lätt att fastna i specifikationer som sugkraft i Pascal, vattentankens storlek eller hur självgående dockningsstationen är. Men i praktiken är det ofta navigeringen som avgör om du blir nöjd. En robot som navigerar dåligt missar ytor, kör förbi hörn, fastnar på leksaker och ritar om kartan gång på gång. En bra robot bygger upp en tydlig karta, kör logiska städrutter, undviker hinder och klarar samma runda om och om igen utan att du behöver lägga dig i.
I ett normalt hem ställs det dessutom extra krav. Vi har ofta:
- trägolv blandat med mattor
- ganska många möbler på liten yta
- högre trösklar till badrum och våtutrymmen
- leksaker, kablar och skor på golvet
- smala korridorer och trånga passager
Det här är också orsaken till att det är så viktigt att välja en robotdammsugare som är anpassad efter hur hemmiljön faktiskt ser ut. I vår guide om hur du väljer rätt robotdammsugare går vi igenom de vanligaste misstagen och vad du bör tänka på innan köp.
Allt detta måste navigeringssystemet hantera. Det räcker inte med “lite sensorer” – tekniken bakom och implementeringen av denna teknik spelar väldigt stor roll.
Det pågår ett race inom segmentet där olika tillverkare försöker bräcka varandra med de högsta siffrorna i sugkraft, extrafunktioner som robotarmar. Men när man jämför olika robotdammsugare är det viktigt att se bortom detta och se till helheten.
De flesta moderna robotdammsugare använder i dag en kombination av:
- LiDAR (laserbaserad avläsning) för att skapa kartor
- kameror för att känna igen föremål och detaljer
- 3D-sensorer som kan mäta djup och form
- samt enklare närhetssensorer och fallskydd
Skillnaden ligger i hur mycket varje tillverkare lutar sig mot respektive teknik, hur bra mjukvaran är och hur väl allt är kalibrerat för verkliga hem i stället för perfekta demorum.
I den här guiden går vi igenom de tre viktigaste byggstenarna: LiDAR, kamerabaserad navigering och 3D-strukturerat ljus – vad de gör, deras styrkor och svagheter, och vilken typ av hem de passar bäst i.
LiDAR – därför använder nästan alla premiumrobotar det
LiDAR är idag den vanligaste navigeringsmetoden i robotdammsugare från det övre mellansegmentet och uppåt. Tekniken är egentligen inte ny – den används i allt från självkörande bilar till mobilkartläggning – men har de senaste åren blivit både billigare och mer energieffektiv, vilket har öppnat dörren för robotdammsugare.
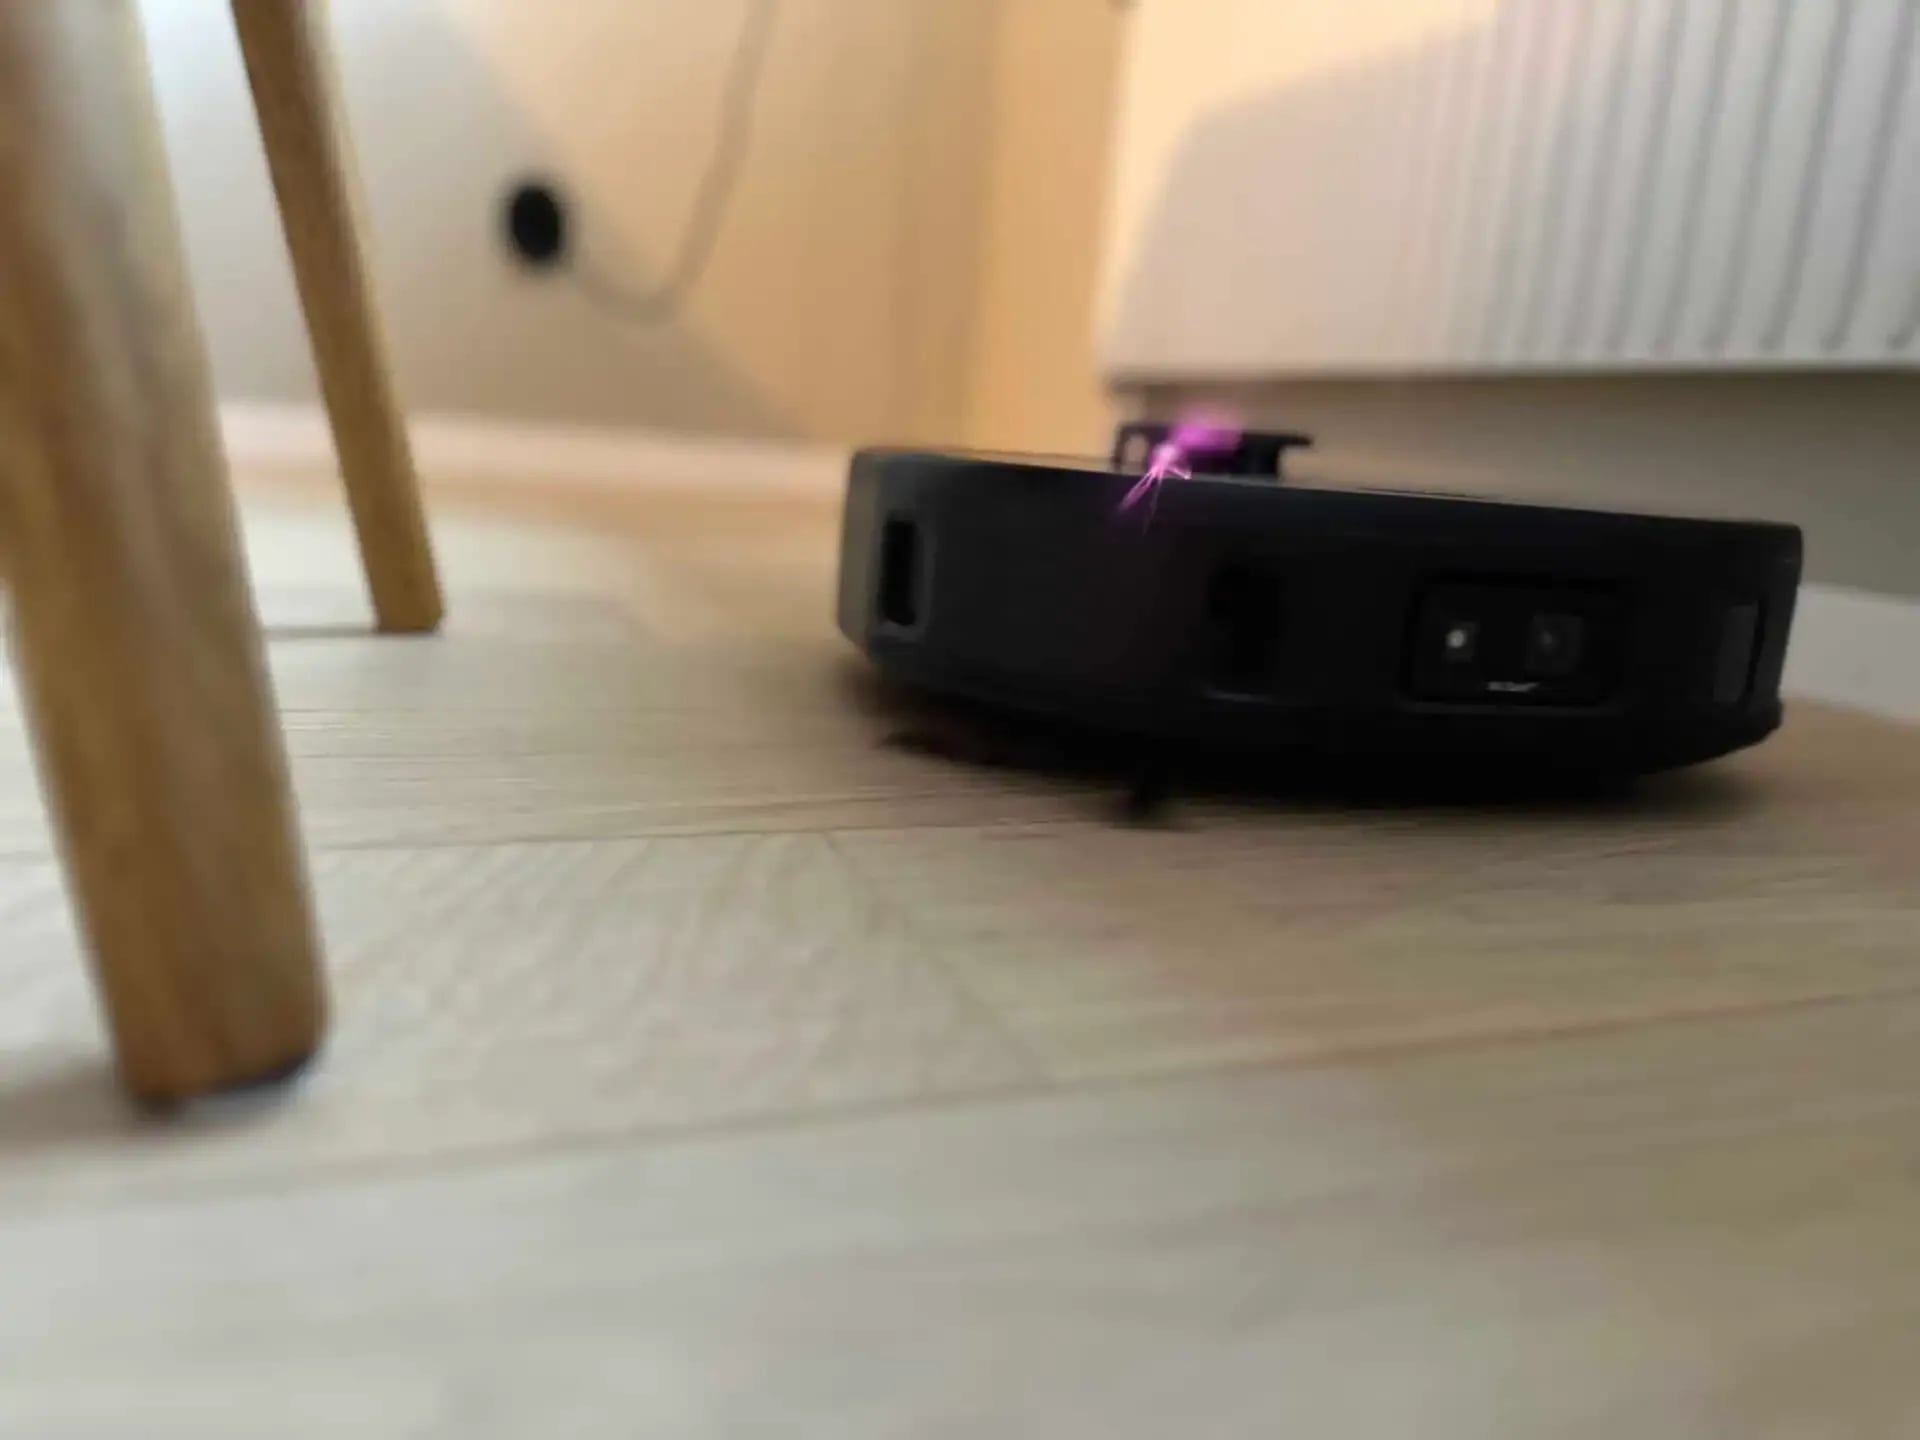
På robotdammsugare sitter LiDAR i form av ett litet torn som roterar och skickar ut laserpulser. När ljuset studsar tillbaka mäter roboten hur lång tid det tog och räknar ut avståndet till väggar, möbler och objekt. Detta sker hundratals gånger per sekund och ger roboten en snabb och stabil vy över hela rummet.
Styrkan med LiDAR: stabilitet och precision
Det som gör LiDAR så uppskattat är att det fungerar oavsett ljusförhållanden.
Roboten bryr sig inte om du har tänt, släckt, halvdragna persienner eller om du kör den sent på kvällen. För svenska hem, där det kan vara mörkt redan klockan fyra under vintern, är det här en tydlig fördel.
LiDAR är bra på att:
- skapa mycket exakta kartor
- känna igen väggar och rumssiluetter
- köra optimala, raka städrutter
- undvika större hinder som väggar, möbler och dörröppningar
- hålla samma struktur från gång till gång utan att ”tappa bort sig”
Det är också denna stabilitet som gör att robotar med LiDAR ofta flyttar sig mer självklart i trånga rum och korridorer, även när det är mycket saker i vägen.
LiDARs svagheter: detaljer och låga hinder
LiDAR är däremot sämre på att förstå detaljer. Lasern ser världen 2–10 centimeter ovanför golvet, vilket betyder att låga hinder riskerar att missas:
- strumpor
- kablar
- leksaksbitar
- husdjurens små tillbehör
Därför kombinerar många tillverkare LiDAR med en kamera eller 3D-sensorer i fronten – mer om det strax.
När LiDAR passar bäst
LiDAR ger roboten en tydlig och konsekvent överblick över rummet, vilket gör det enklare för mjukvaran att bygga en bra karta. Det betyder inte att alla LiDAR-robotar automatiskt har perfekt kartläggning — det avgörs till stor del av hur tillverkaren har implementerat sina algoritmer (SLAM) och hur väl sensordata kombineras.
Däremot är LiDAR ofta ett bättre utgångsläge i hem där du:
- kör roboten i varierande ljus eller mörker
- har flera rum och längre sträckor att kartlägga
- vill undvika att kartan ritas om i onödan
- prioriterar förutsägbara och raka städrutter
I de flesta fall resulterar kombinationen av LiDAR och en bra SLAM-lösning i en mer pålitlig navigering än robotar som enbart förlitar sig på kameror.
För en majoritet av användare är LiDAR det mest pålitliga navigeringssystemet, vilket förklarar varför det dominerar i dyrare modeller från Roborock, Dreame, Ecovacs och andra premiumtillverkare.
Kort om SLAM
Många robotdammsugare bygger sina kartor med något som kallas SLAM (Simultaneous Localization And Mapping). Det betyder i praktiken att roboten försöker förstå var den befinner sig samtidigt som den ritar upp en karta över rummet. SLAM kan göras med LiDAR, kameror eller en kombination av flera sensorer.
Kamerabaserad navigering: VSLAM – detaljrik men beroende av rätt förutsättningar
Kamerabaserad navigering, ofta kallad VSLAM, fungerar i grunden som vårt eget seende. I stället för att mäta avstånd med laser använder roboten en kamera (eller ibland flera) för att tolka sin omgivning. Bilden analyseras i realtid för att hitta väggar, hörn, konturer och föremål, som sedan används för att bygga upp en karta.
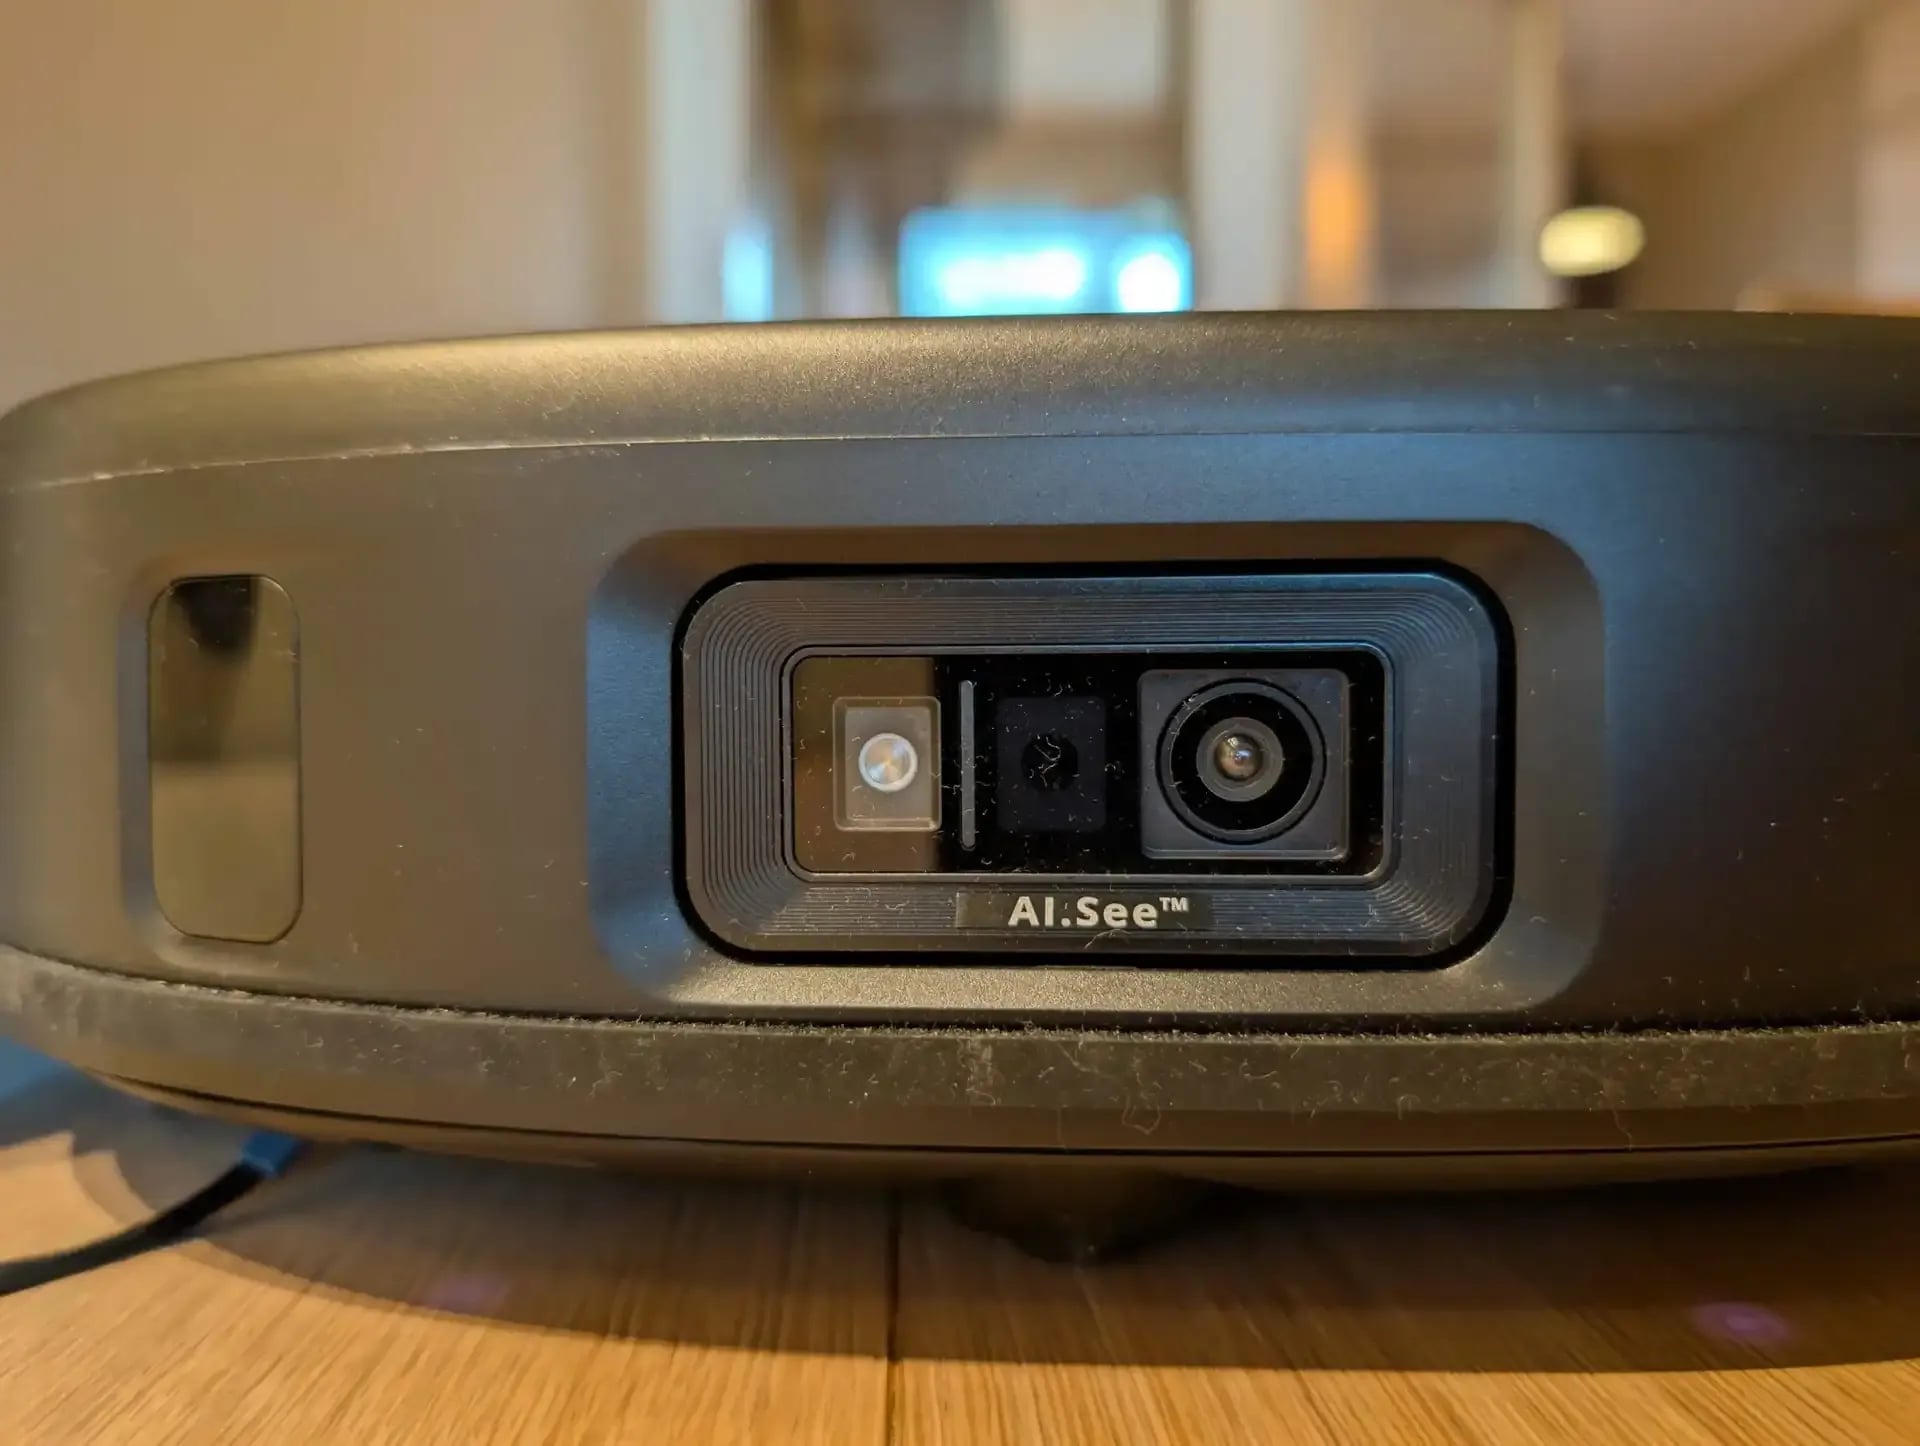
Det här ger roboten en mycket mer visuell uppfattning av hemmet. Där LiDAR främst ser former och avstånd kan en kamera uppfatta detaljer: ett bord, en möbel, ett soffben, en sladdlist etc. I teorin innebär det att roboten kan förstå sin miljö mer som en människa gör.
Men det finns såklart kompromisser med detta.
Fördelarna: Detaljer och rumslig förståelse
Kamerabaserad navigering märks framför allt på tre områden:
1. Detaljer och igenkänning
Kameran kan uppfatta föremål på golvet som LiDAR kan missa.
Den ser exempelvis:
- kablar
- leksaker
- strumpor
- små saker som ligger nära golvet
Det gör att kamerabaserade modeller ibland undviker hinder tidigare och mer exakt.
2. Rumslig förståelse
En kamera kan tolka rum som en helhet.
För en robotdammsugare innebär det:
- lättare att förstå möblering
- lättare att känna igen ”har jag städat här förut?”
- mindre risk att tappa positionen om kartan är bra implementerad
3. Kombinerad hinderigenkänning
Många tillverkare använder kameran som en del av AI-systemet: roboten jämför synliga objekt med databaser av kända hinder. Detta är det som gör att vissa modeller aktivt undviker ett par skor, en vattenskål eller en leksak och till och med kan visa vad de hittat i appen – förutsatt att du godkänt integritetsinställningarna.
Nackdelarna: ljusförhållanden och integritet
Kameror har två tydliga svagheter:
1. De är känsliga för ljus
VSLAM fungerar som bäst i:
- dagsljus
- rum med takbelysning
- ljusa miljöer
När det är mörkt får kameran svårt att se konturer och tappar både precision och stabilitet.
Det märks särskilt i hem där roboten körs sent på kvällen eller i rum utan fönster – hall, tvättstuga, källare.
2. Integritetsaspekten
Även om många tillverkare lovar lokal bildbehandling finns det fortfarande användare som ryggar för tanken på en nätverksansluten kamera som rullar runt i hemmet. Det är inte ett tekniskt problem i sig, men det påverkar hur villig man är att använda kamerafunktionerna fullt ut.
När kameran passar bäst
Kamerabaserad navigering gör sig bäst i hem där roboten körs i ljusa miljöer och där detaljer spelar större roll än absolut precision. Det kan till exempel vara:
- barnrum där små saker ofta ligger på golvet
- vardagsrum med många möbler och varierande former
- öppna planlösningar där roboten drar nytta av att “se” rummet
- hem där man vill ha en robot som identifierar hinder mer aktivt
Här är det alltså inte tekniken i sig som är fördelen, utan hur roboten tolkar miljön och vilka val du som användare prioriterar.
I vissa situationer kan en bra VSLAM-implementering faktiskt prestera bättre än LiDAR – särskilt när roboten ska förstå “vad” den ser och inte bara “var” saker är.
3D-strukturerat ljus – när roboten behöver förstå höjd, form och djup
3D-strukturerat ljus har blivit allt vanligare i robotdammsugare från Dreame, Ecovacs och vissa Roborock-modeller. Tekniken används även i ansiktsigenkänning på telefoner, men i robotvärlden fyller den ett lite annat syfte: att förstå vad som finns på golvet och hur högt det är.
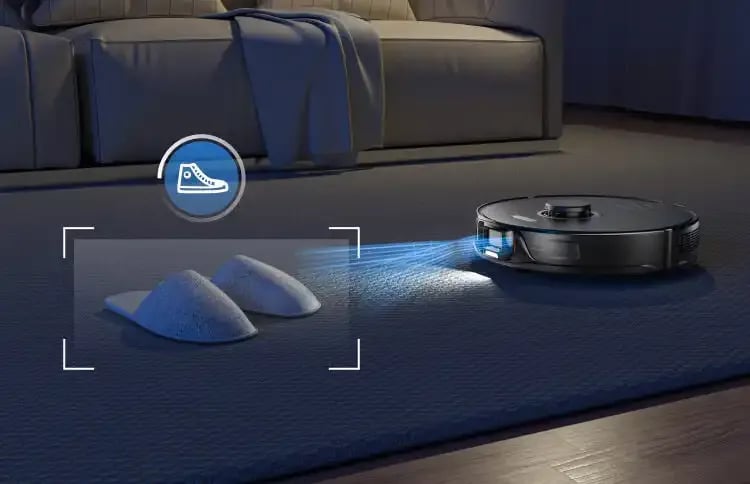
Till skillnad från en vanlig RGB-kamera, som bara ser färger och konturer, projicerar en 3D-sensor ett finmaskigt ljusmönster framför roboten. Genom att läsa hur mönstret deformeras när det träffar föremål kan roboten räkna ut både form och djup — alltså hur stora saker är och hur långt bort de befinner sig.
Det här ger en mycket bättre förståelse för små hinder och låga objekt, vilket annars är en av de klassiska svagheterna hos LiDAR-robotar.
Varför 3D-sensorer blivit så eftertraktade
Det finns tre tydliga skäl till att tillverkarna bygger in 3D-strukturerat ljus:
1. Robotarna fastnar betydligt mer sällan
Små hinder som tidigare varit “osynliga” — exempelvis:
- sladdar
- små leksaker
- strumpor
- klossar
- husdjursleksaker
…kan nu upptäckas och undvikas innan roboten kör på dem.
Läs vår guide: Robotdammsugare vs vanlig dammsugare.
2. Bättre djupförståelse ger smartare vägval
3D-datan hjälper roboten att avgöra om ett objekt är:
- något som går att köra över (exempel: en tunn tröskelmatta)
- något som måste undvikas
- något som är högt nog för att påverka borstarna
Det här är en viktig skillnad jämfört med vanlig kamerabaserad navigering som enbart ser platta konturer.
3. Färre falsklarm vid hinderigenkänning
En vanlig kamera kan exempelvis tro att en skugga eller ett mönster är ett hinder. Här kan en 3D-sensor underlätta detta eftersom den inte bryr sig om:
- ljusförändringar
- golvets färg
- texturer
Det gör hinderdetekteringen mer stabil och mindre “nervös”. I praktiken kan det leda till att vi uppfattar roboten som mer självsäker i sin navigering och inte hela tiden stannar och “vickar” runt som en förvirrad höna.
Begränsningarna: inte en ersättare för LiDAR
Trots att 3D-strukturerat ljus ger roboten en bättre bild av sin omgivning är det fortfarande en teknik som är avsedd att komplettera – inte ersätta – LiDAR eller kameror.
Detta eftersom tekniken har några tekniska begränsningar:
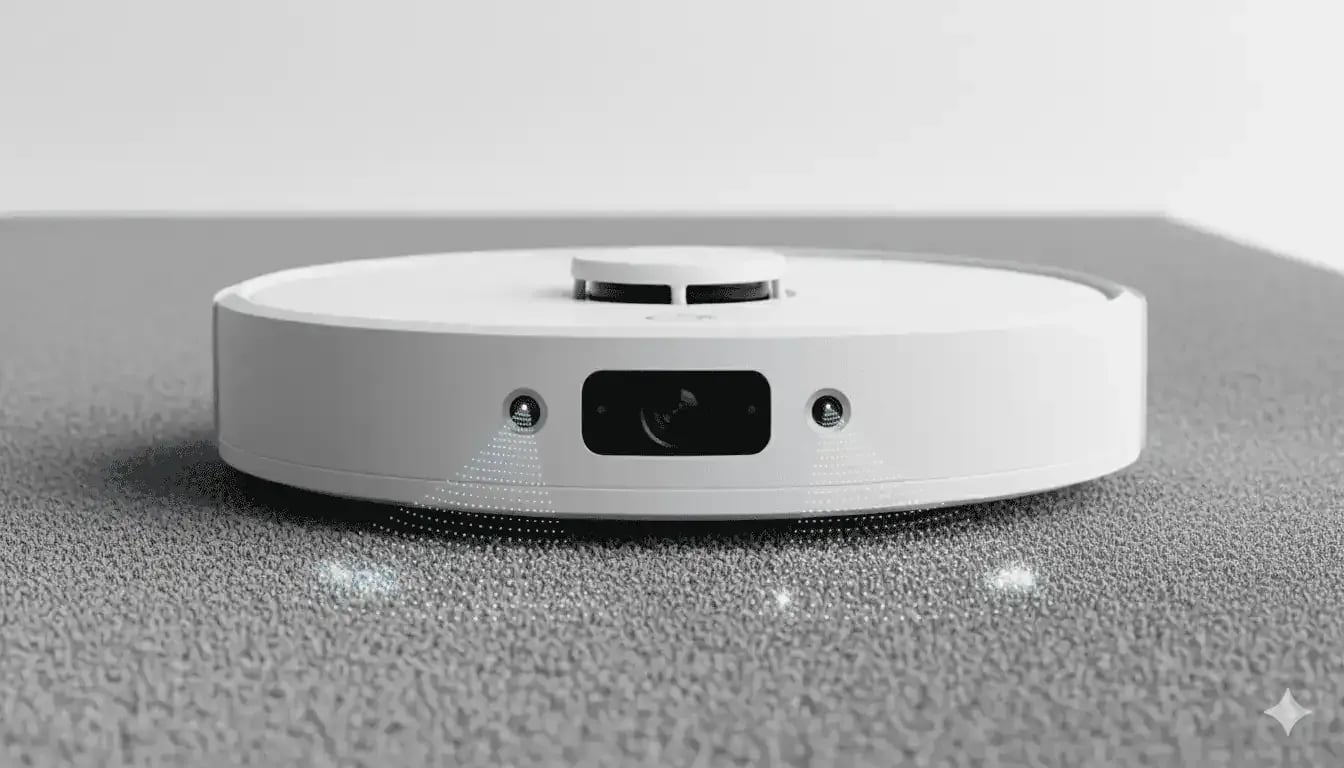
- 3D-sensorer ser bara det som är direkt framför roboten, inte hela rummet
- tekniken är känsligare för smuts och damm som fastnar på linsen
- räckvidden är kortare än LiDAR
I praktiken betyder det här att 3D-ljus fungerar bäst som ett “närsynt hinderfilter” snarare än som kartläggningsmetod.
När 3D-sensorer passar bäst
3D-strukturerat ljus gör störst nytta i hem där:
- barn eller husdjur ofta lämnar småsaker på golvet
- man har kablar, laddare och lösa objekt på golven
- man vill minimera risken för att roboten fastnar på något
- roboten ska kunna städa när man själv inte är hemma
Det är inte ett krav – många klarar sig utmärkt utan – men det är en av de tekniker som minskar antalet fastkörningar, särskilt om man inte orkar plocka golvet lika noga varje gång inför ett städpass.
Sensorfusion – när helheten är viktigare än enskilda tekniker
Det kan vara lockande att jämföra robotdammsugare utifrån enstaka specifikationer: LiDAR eller kamera? Finns 3D-sensorer? Är AI-stödet avancerat?
Men i praktiken är det sällan en enskild komponent som avgör hur bra en robot navigerar. Det handlar om hur alla sensorer arbetar tillsammans och hur robotens mjukvara tolkar och implementerar informationen.
Det är det som kallas sensorfusion – roboten kombinerar data från LiDAR, kamera, djupsensorer och rörelsesensorer för att skapa en mer komplett bild av sin omgivning.
Ett vardagligt scenario där sensorfusion gör skillnad
Tänk dig att det ligger en sladd på golvet – ett av de vanligaste objekten en robotdammsugare kan fastna i. När roboten rullar fram registrerar LiDAR inget särskilt, eftersom sladden ligger för lågt för att lasersensorn ska upptäcka den.
Kameran däremot fångar upp en tunn linje som korsar golvet, men kan inte avgöra om det är en skugga, ett golvmönster eller något som faktiskt ligger i vägen. Det är först när 3D-sensorn läser av ljusmönstret framför roboten och ser att objektet faktiskt har en liten höjd som systemet förstår att det finns en risk att borstarna trasslar in sig.
När sensordatan sammanställs måste roboten göra en bedömning av situationen:
- är detta något den kan köra över?
- kan det orsaka problem för borstar eller hjul?
- ska den väja helt och markera området som hinder?
En enklare robot hade sannolikt bara kört rakt över sladden och fastnat. En mer avancerad modell använder kombinationen av sensordata – inte en enskild sensor – för att fatta ett klokare beslut.
En överblick av de olika navigeringsteknikerna
Teknik | Ser | Missar | Ljus | Bilder |
|---|---|---|---|---|
LiDAR | Väggar, möbler och avstånd i hela rummet | Låga hinder som sladdar och strumpor | Fungerar i mörker | Tar inga bilder |
Kamera (VSLAM) | Föremål och detaljer på golvet | Exakta avstånd | Behöver ljus | Tar bilder |
3D-strukturerat ljus | Höjd och form på hinder precis framför roboten | Rummet som helhet | Fungerar i mörker (egen IR-ljuskälla) | Sitter ofta ihop med en kamera, kolla modellen |
Varför två robotar med samma sensorer kan bete sig helt olika
Två modeller kan på pappret se identiska ut när det gäller sensorer, men ändå prestera helt olika i samma hem. Skillnaden ligger i:
- hur snabbt roboten bearbetar sensordatan
- hur SLAM-algoritmen hanterar förändringar i miljön
- hur väl mjukvaran filtrerar bort brus och osäkerheter
- hur roboten prioriterar när sensorer ger olika besked
- hur bra den är på att minnas tidigare körningar
Det är därför vissa robotar håller kartan stabil och kör logiskt även när möbler eller hinder flyttas, medan andra tappar bort sig eller beter sig oförutsägbart.
Det handlar mer om modellens tekniknivå än om varumärket
Det är inte tillverkaren i sig som avgör hur bra sensorfusionen fungerar, utan vilken nivå roboten ligger på i respektive serie.
Robotar i premiumsegmentet – oavsett märke – har oftast bättre:
- bättre processorer
- mer minne
- fler säkerhetslager i mjukvaran
- mer avancerad sensordatalogik
Därför kan två robotar från samma företag prestera helt olika när det gäller hinderigenkänning och navigering, trots att de på pappret använder liknande teknik.
Navigering i mörker – när ljuset spelar roll och när det inte gör det
När man förstår hur roboten tolkar sin omgivning är det lättare att förstå varför vissa modeller beter sig stabilt i nästan alla situationer medan andra blir mer osäkra.
En av de faktorer som kan påverka navigeringen i vissa hem är ljusförhållandena. Det gäller framför allt robotar som förlitar sig på kameror för att förstå rummet, eftersom kameror behöver viss kontrast för att tolka konturer och detaljer.
LiDAR-baserade robotar bryr sig däremot inte nämnvärt om ljuset, eftersom lasermätning fungerar lika bra i mörker som i dagsljus. I praktiken innebär det att roboten behåller sin kartläggning och kör sina vanliga städrutter även när ljusförhållandena inte är optimala.
Det betyder inte att kamerabaserade robotar alltid presterar dåligt i mörker – många klarar sig precis som vanligt så länge det finns en liten ljuskälla i rummet. Men det kan vara bra att känna till att ljuset kan påverka hur roboten navigerar, särskilt i utrymmen som saknar fönster eller där man låter roboten köra sent på kvällen.
Vilken navigering passar vilket hem?
Eftersom alla tekniker har sina styrkor handlar valet mindre om specifikationer och mer om hur ditt hem faktiskt ser ut. Här är några situationer där skillnaderna märks tydligast:
Hem där det ofta ligger småsaker på golvet
En kombination av kamera och 3D-sensorer brukar fungera bäst. De ser små hinder som LiDAR helt missar och minskar risken för fastkörningar.
Hem med varierande ljus eller mörka rum
LiDAR har en tydlig fördel eftersom lasern fungerar oberoende av belysning. Det gör navigeringen mer stabil även när lamporna är släckta.
Stora öppna ytor
De flesta navigeringssystem klarar detta bra. Här spelar robotens städrutter och mjukvara större roll än sensortypen.
Hem med många möbler eller trånga passager
LiDAR ger bra struktur i rummet, medan kameran hjälper till med detaljer nära golvet. En robot som kombinerar båda brukar vara mest konsekvent.
Det viktiga är alltså inte att jaga “rätt” teknik, utan att välja en modell som matchar hur du faktiskt använder roboten.
Sammanfattning
Navigeringen är en av de viktigaste delarna i en robotdammsugare – inte för att man behöver förstå varje sensor, utan för att den avgör hur roboten beter sig i vardagen.
LiDAR ger stabil struktur och fungerar lika bra i ljus som i mörker.
Kameror bidrar med detaljer och igenkänning.
3D-sensorer kompletterar med djupinformation som hjälper roboten att undvika små hinder.
Det är samspelet mellan dessa teknikdelar, sensorfusionen, som avgör helheten. Två robotar kan ha samma sensorer men ändå prestera helt olika beroende på hur bra mjukvaran är.
Därför är det klokt att utgå från sin egen hemmiljö, och välja en modell som är anpassad efter just de utmaningar roboten faktiskt kommer att möta.